Research
My research develops tactile intelligence for robots, spanning high-resolution tactile sensing, physically grounded tactile simulation, contact-aware manipulation, and multimodal foundation models. Publications are organized below by research direction.
Visuotactile Sensing
Develop high-resolution, high-precision visuotactile sensors for robotic fingertips; develop multidimensional, high-resolution wearable tactile fingertip sensors for capturing human manipulation skills and transferring them to robots; and develop soft six-axis force/torque sensors with tool-side pose sensing as versatile interfaces for robotic systems, such as wrist-mounted force sensing.
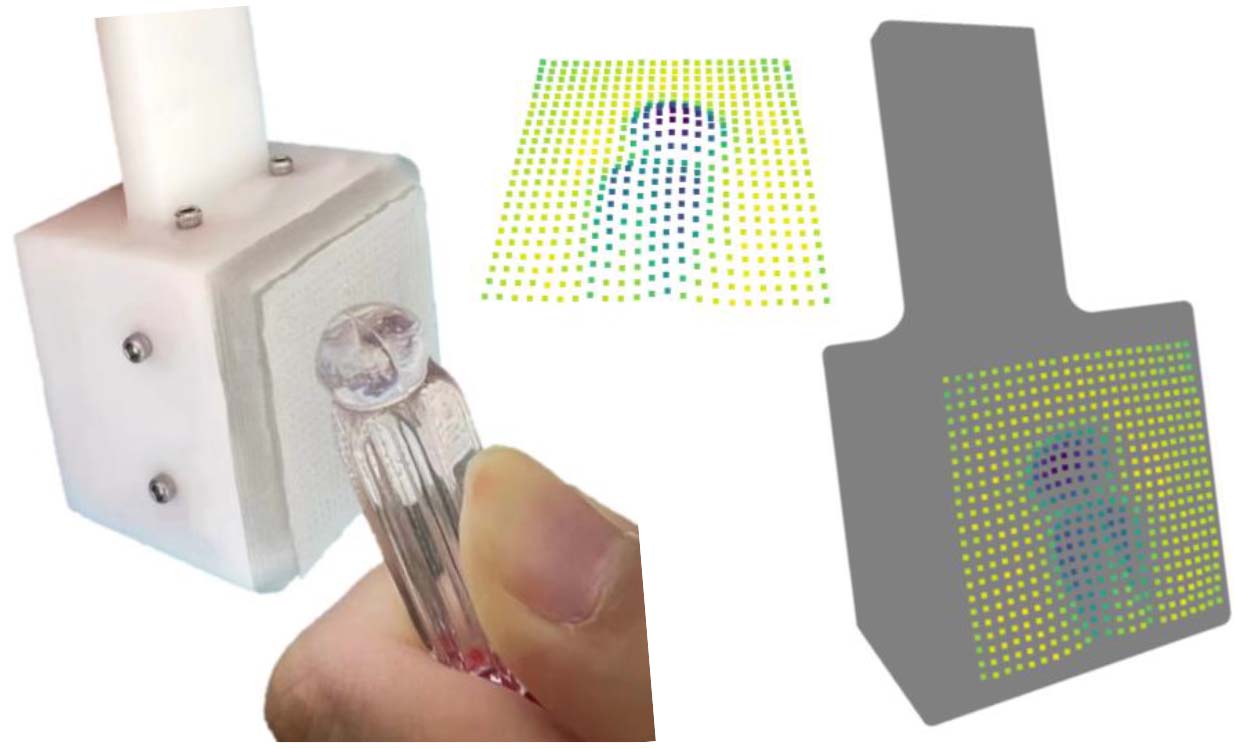
GelStereo 2.0: An Improved GelStereo Sensor With Multimedium Refractive Stereo Calibration
IEEE Transactions on Industrial Electronics, 71(7), 7452–7462, 2024
- Compact stereo visuotactile sensor for high-precision 3D contact reconstruction.
- Refractive stereo ray tracing (RSRT) model for physics-based modeling of light propagation through multiple media within the sensor.
- Efficient multi-depth calibration improves reconstruction accuracy across the sensing surface.
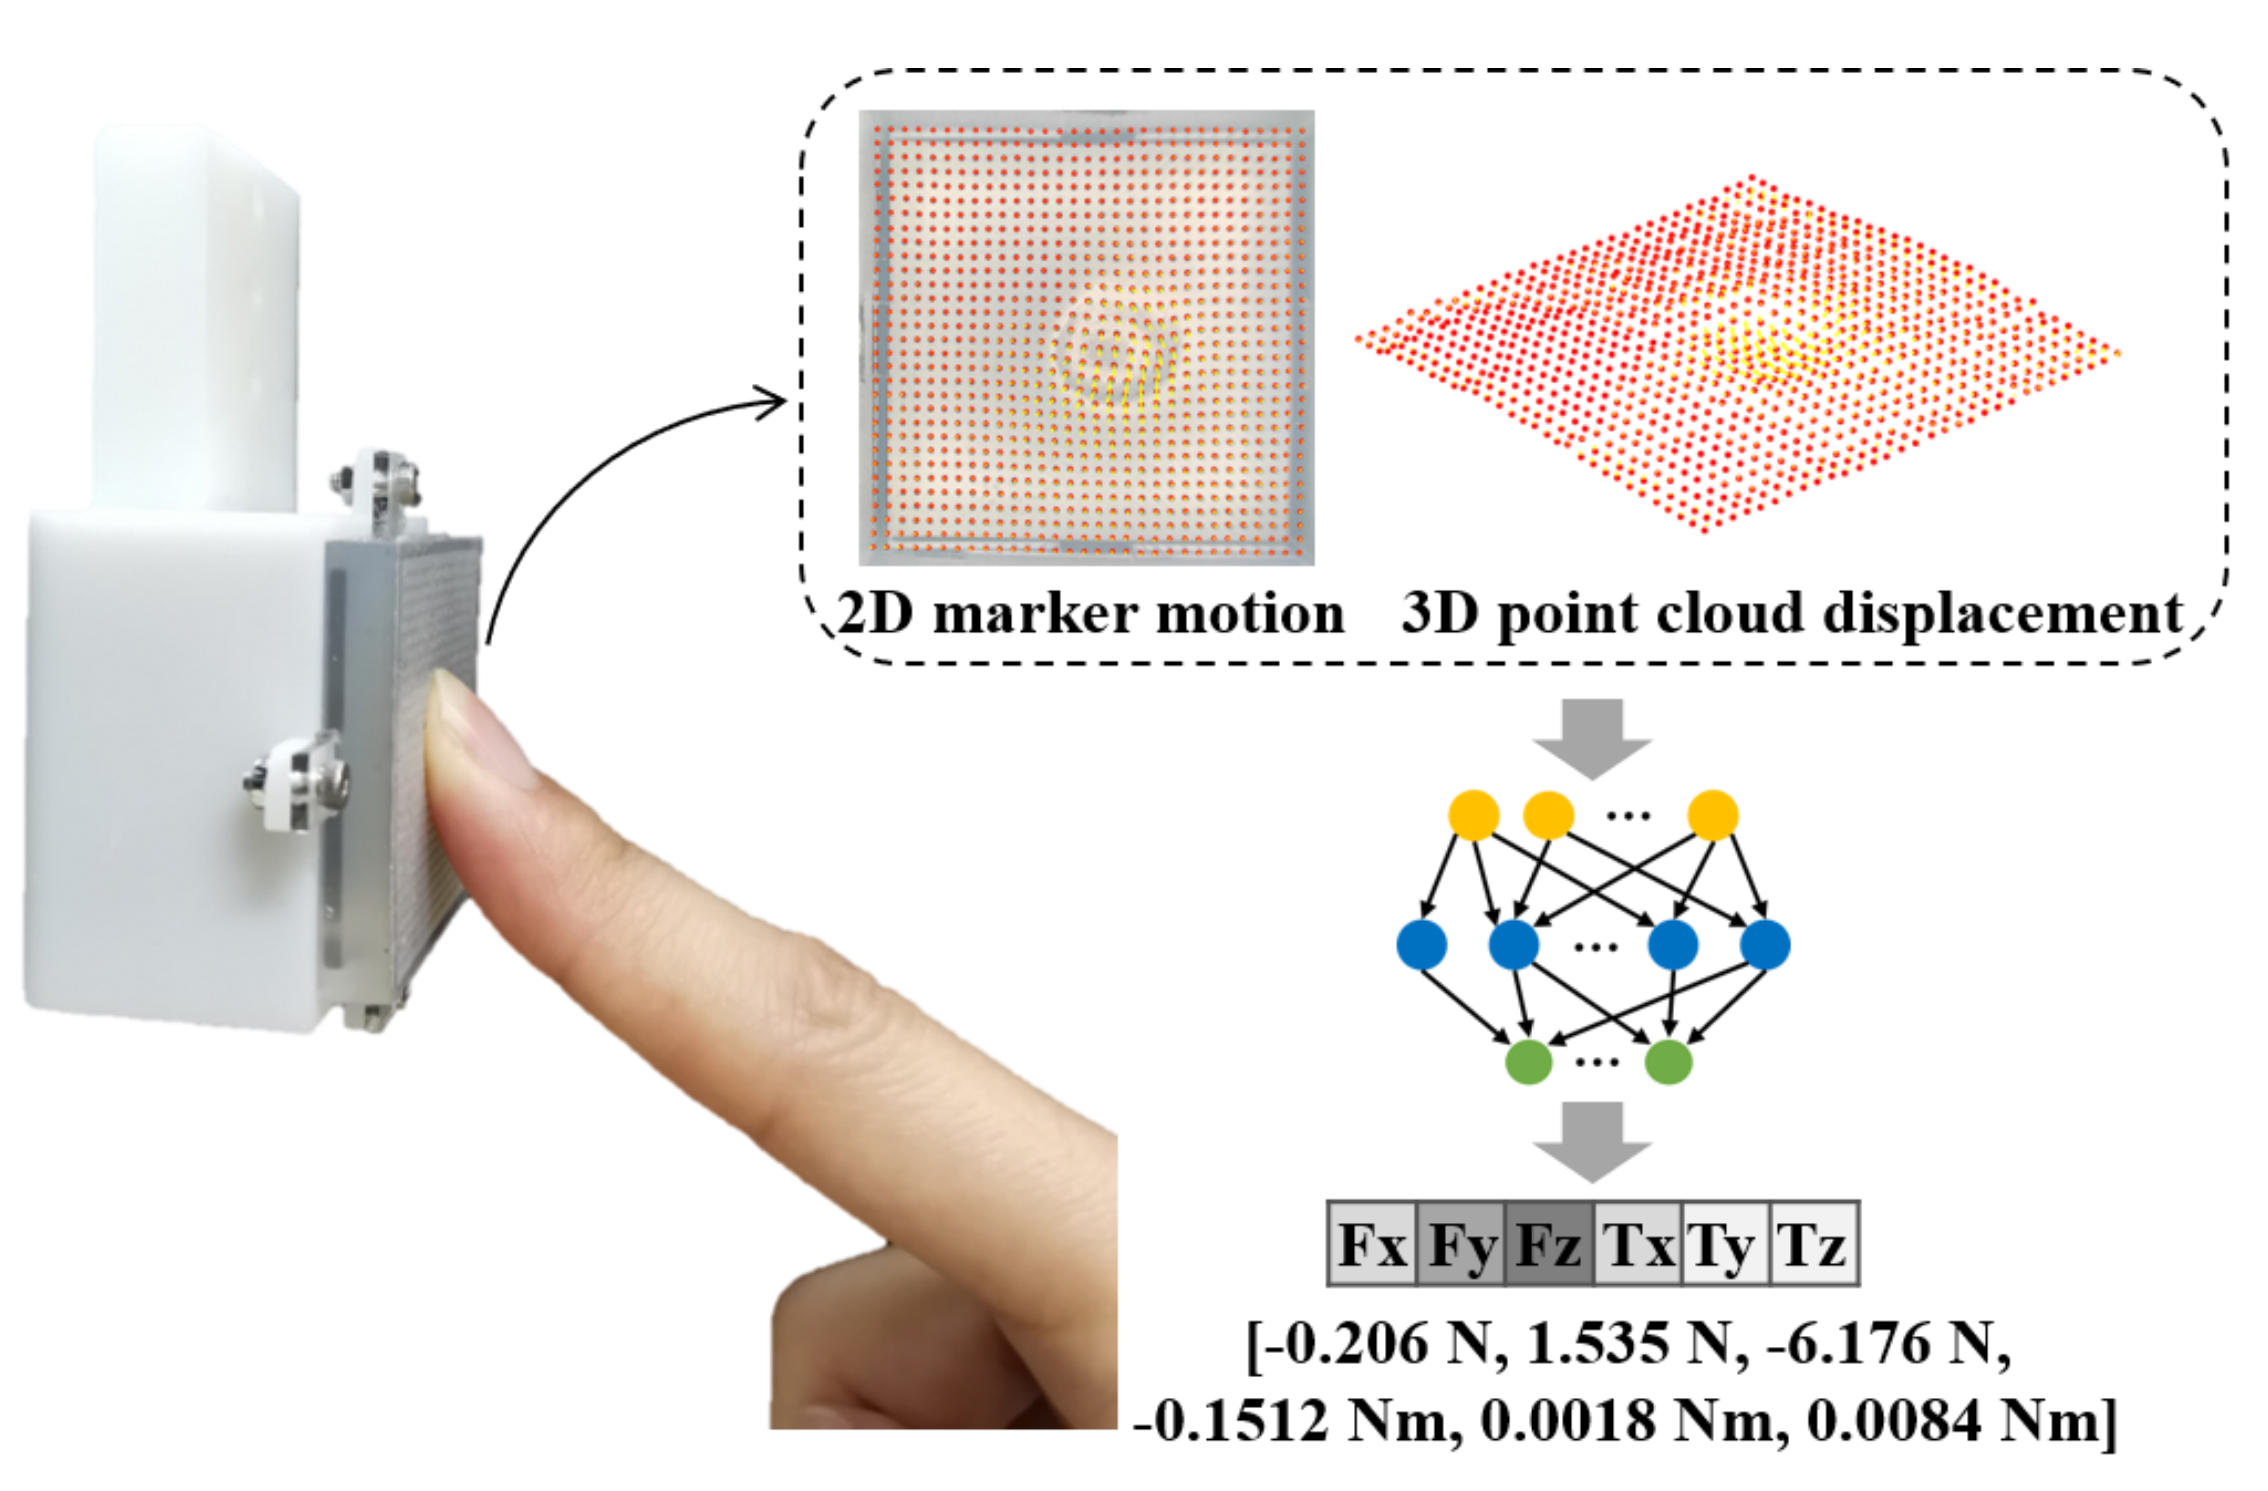
Learning-Based Six-Axis Force/Torque Estimation Using GelStereo Fingertip Visuotactile Sensing
IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 3651–3658, 2022
- Jointly encodes 2D marker motion and 3D tactile deformation for six-axis force/torque sensing.
- Contact positional encoding compensates for location-dependent force characteristics.
- Demonstrates real-time force-feedback adaptive grasping with GelStereo fingertips.
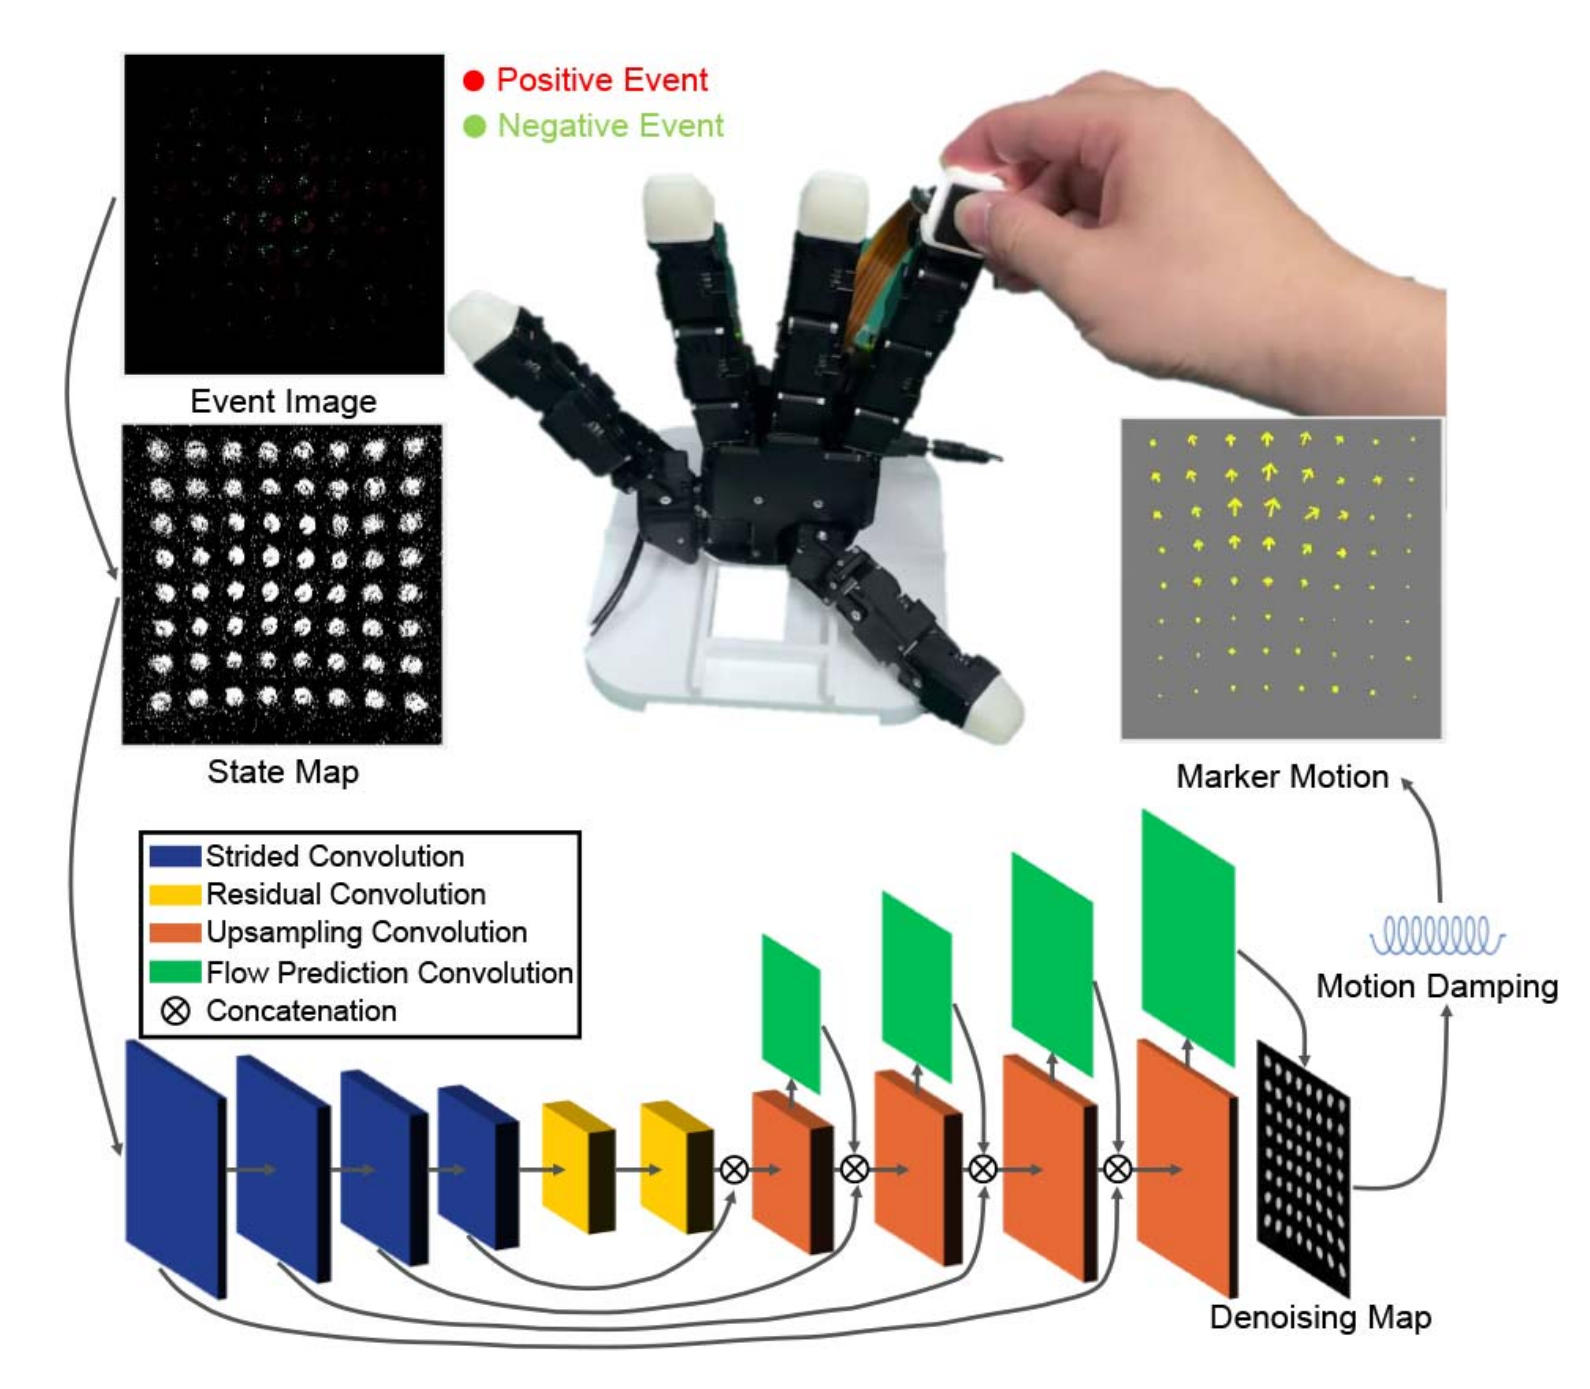
SpikingTac: A Miniaturized Neuromorphic Visuotactile Sensor for High-Precision Dynamic Tactile Imprint Tracking
IEEE Transactions on Industrial Electronics, 2026
- Miniaturized standalone event-camera module enables compact neuromorphic tactile sensing.
- Global dynamic state mapping and denoising support high-rate tactile imprint tracking.
- Hysteresis-aware incremental updates improve zero-point stability and dynamic accuracy.
Tactile Simulation
Physics-based simulation of elastomer deformation and optical tactile rendering across sensor geometries, coatings, and output modalities.
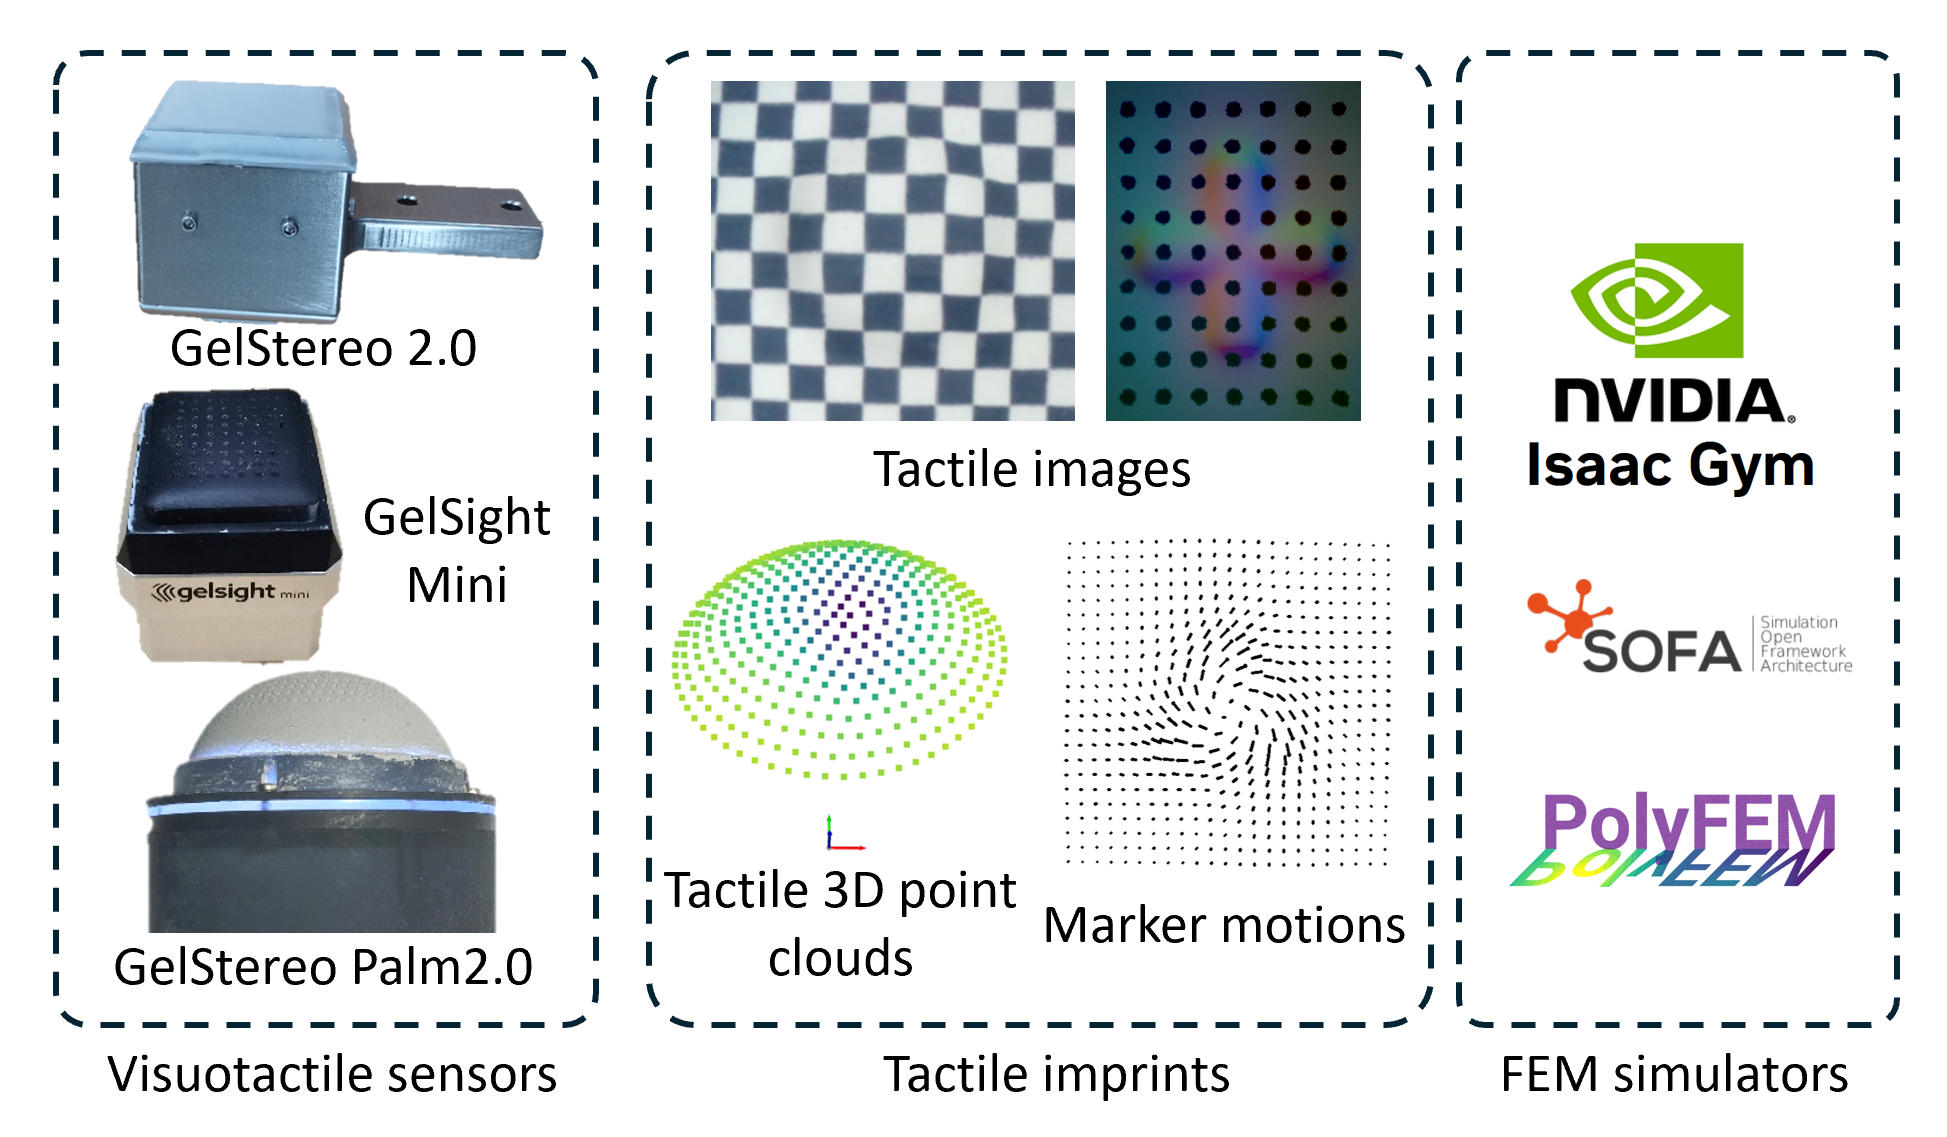
TacFlex: Multimode Tactile Imprints Simulation for Visuotactile Sensors With Coating Patterns
IEEE Transactions on Robotics, 41, 3965–3985, 2025
- Couples finite-element deformation with optical rendering for physically grounded tactile simulation.
- Support multi-type visuotactile sensors and integrate multi-mode tactile imprints.
- Generates multi-mode tactile imprints for scalable Sim2Real perception and manipulation learning.
Dexterous Manipulation with Vision and Touch
Develop visual-tactile fusion and skill learning methods to enhance the robot's precise and dexterous manipulation capabilities through tactile perception.
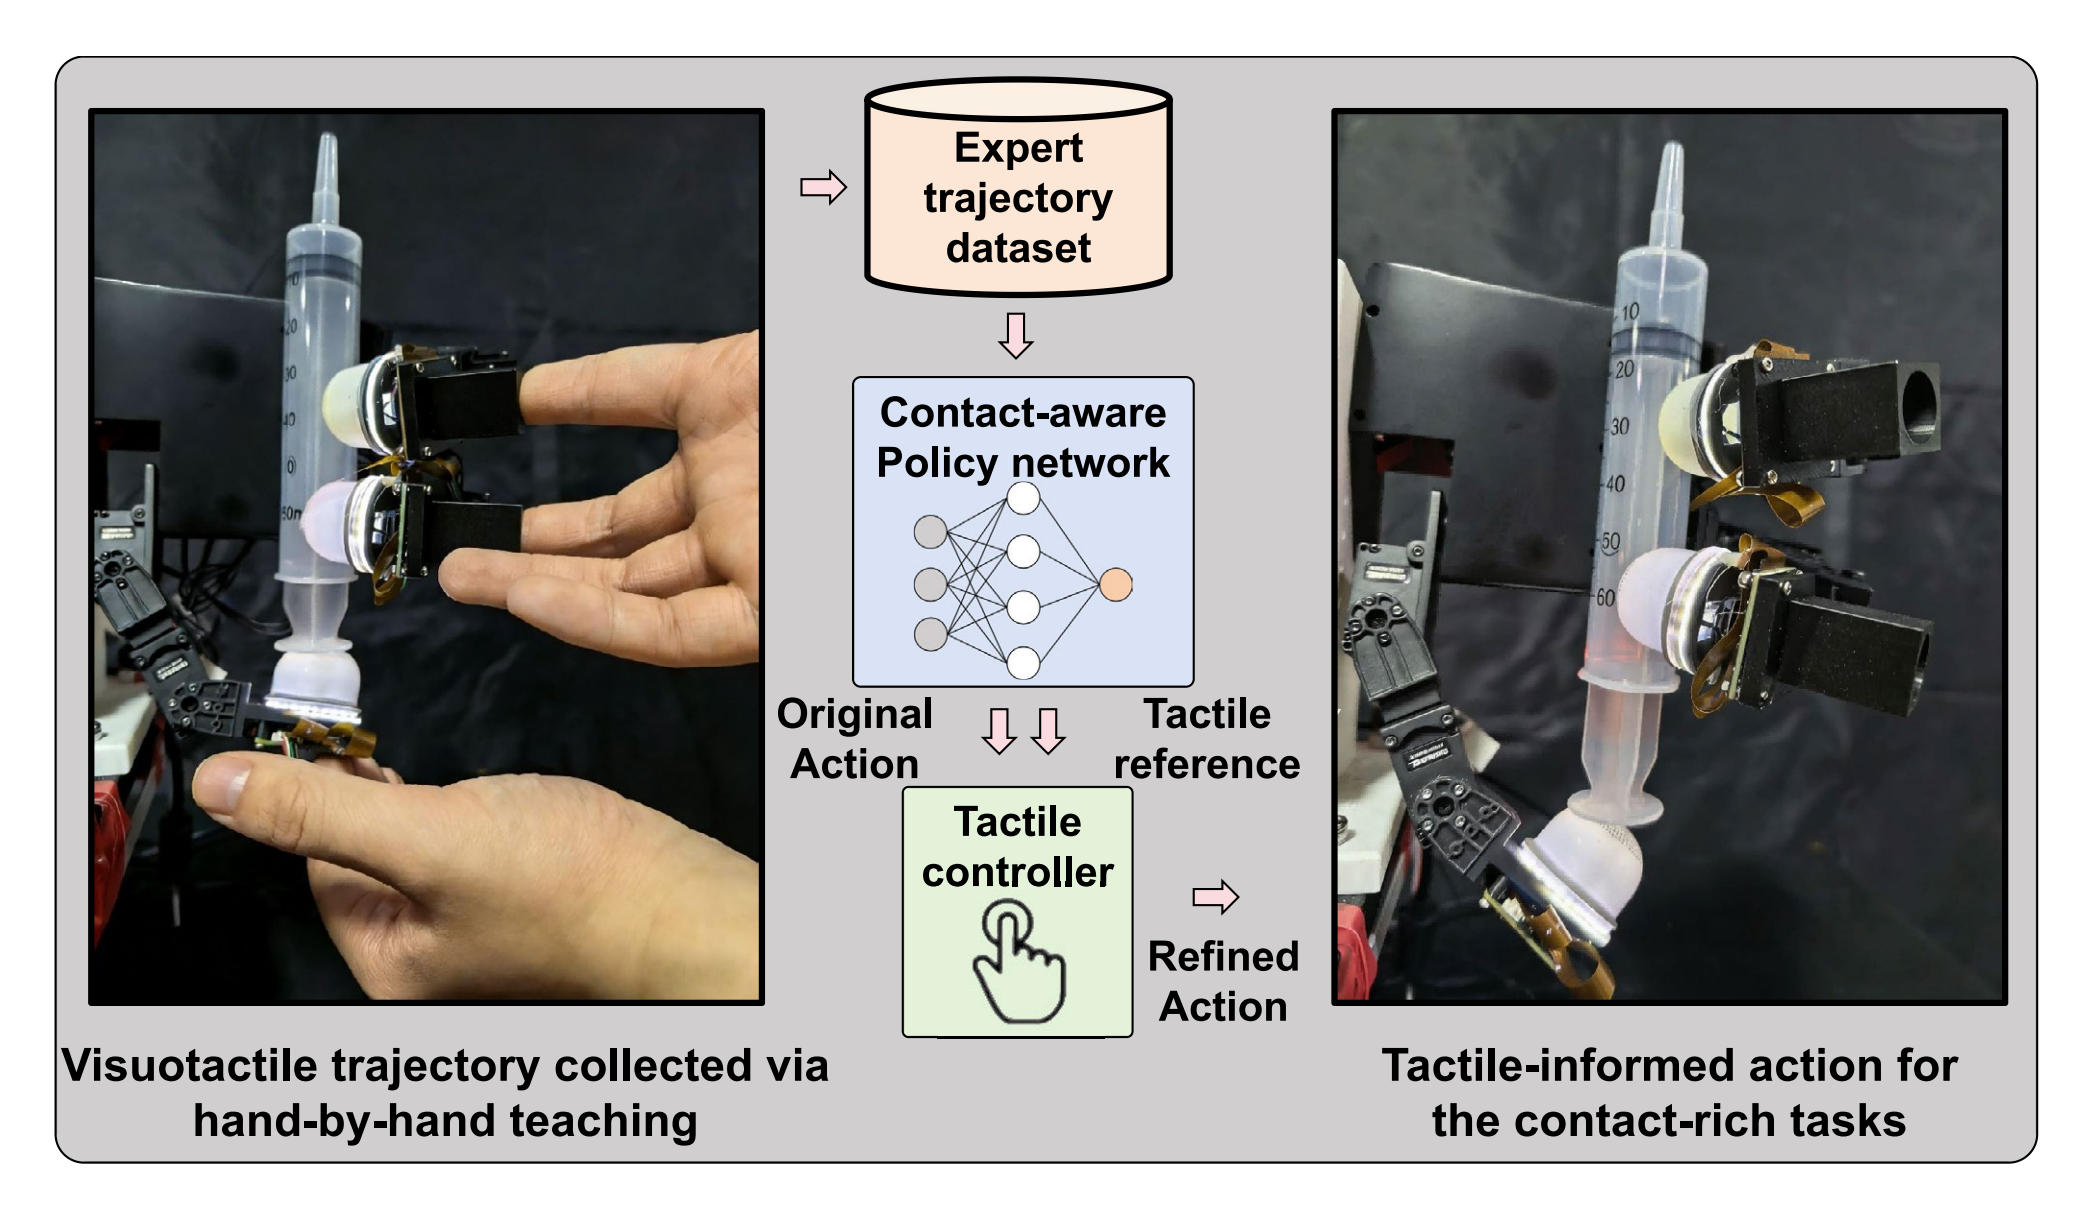
DexTac: Learning Contact-Aware Visuotactile Policies via Hand-by-Hand Teaching
IEEE Transactions on Automation Science and Engineering, 23, 11171–11182, 2026
- Hand-by-hand teaching captures motion trajectories, force distributions, and spatial contact regions.
- Contact-aware policy learning maintains effective contact throughout complex interactions.
- Demonstrates robust unimanual injection, including high-precision tasks with small syringes.
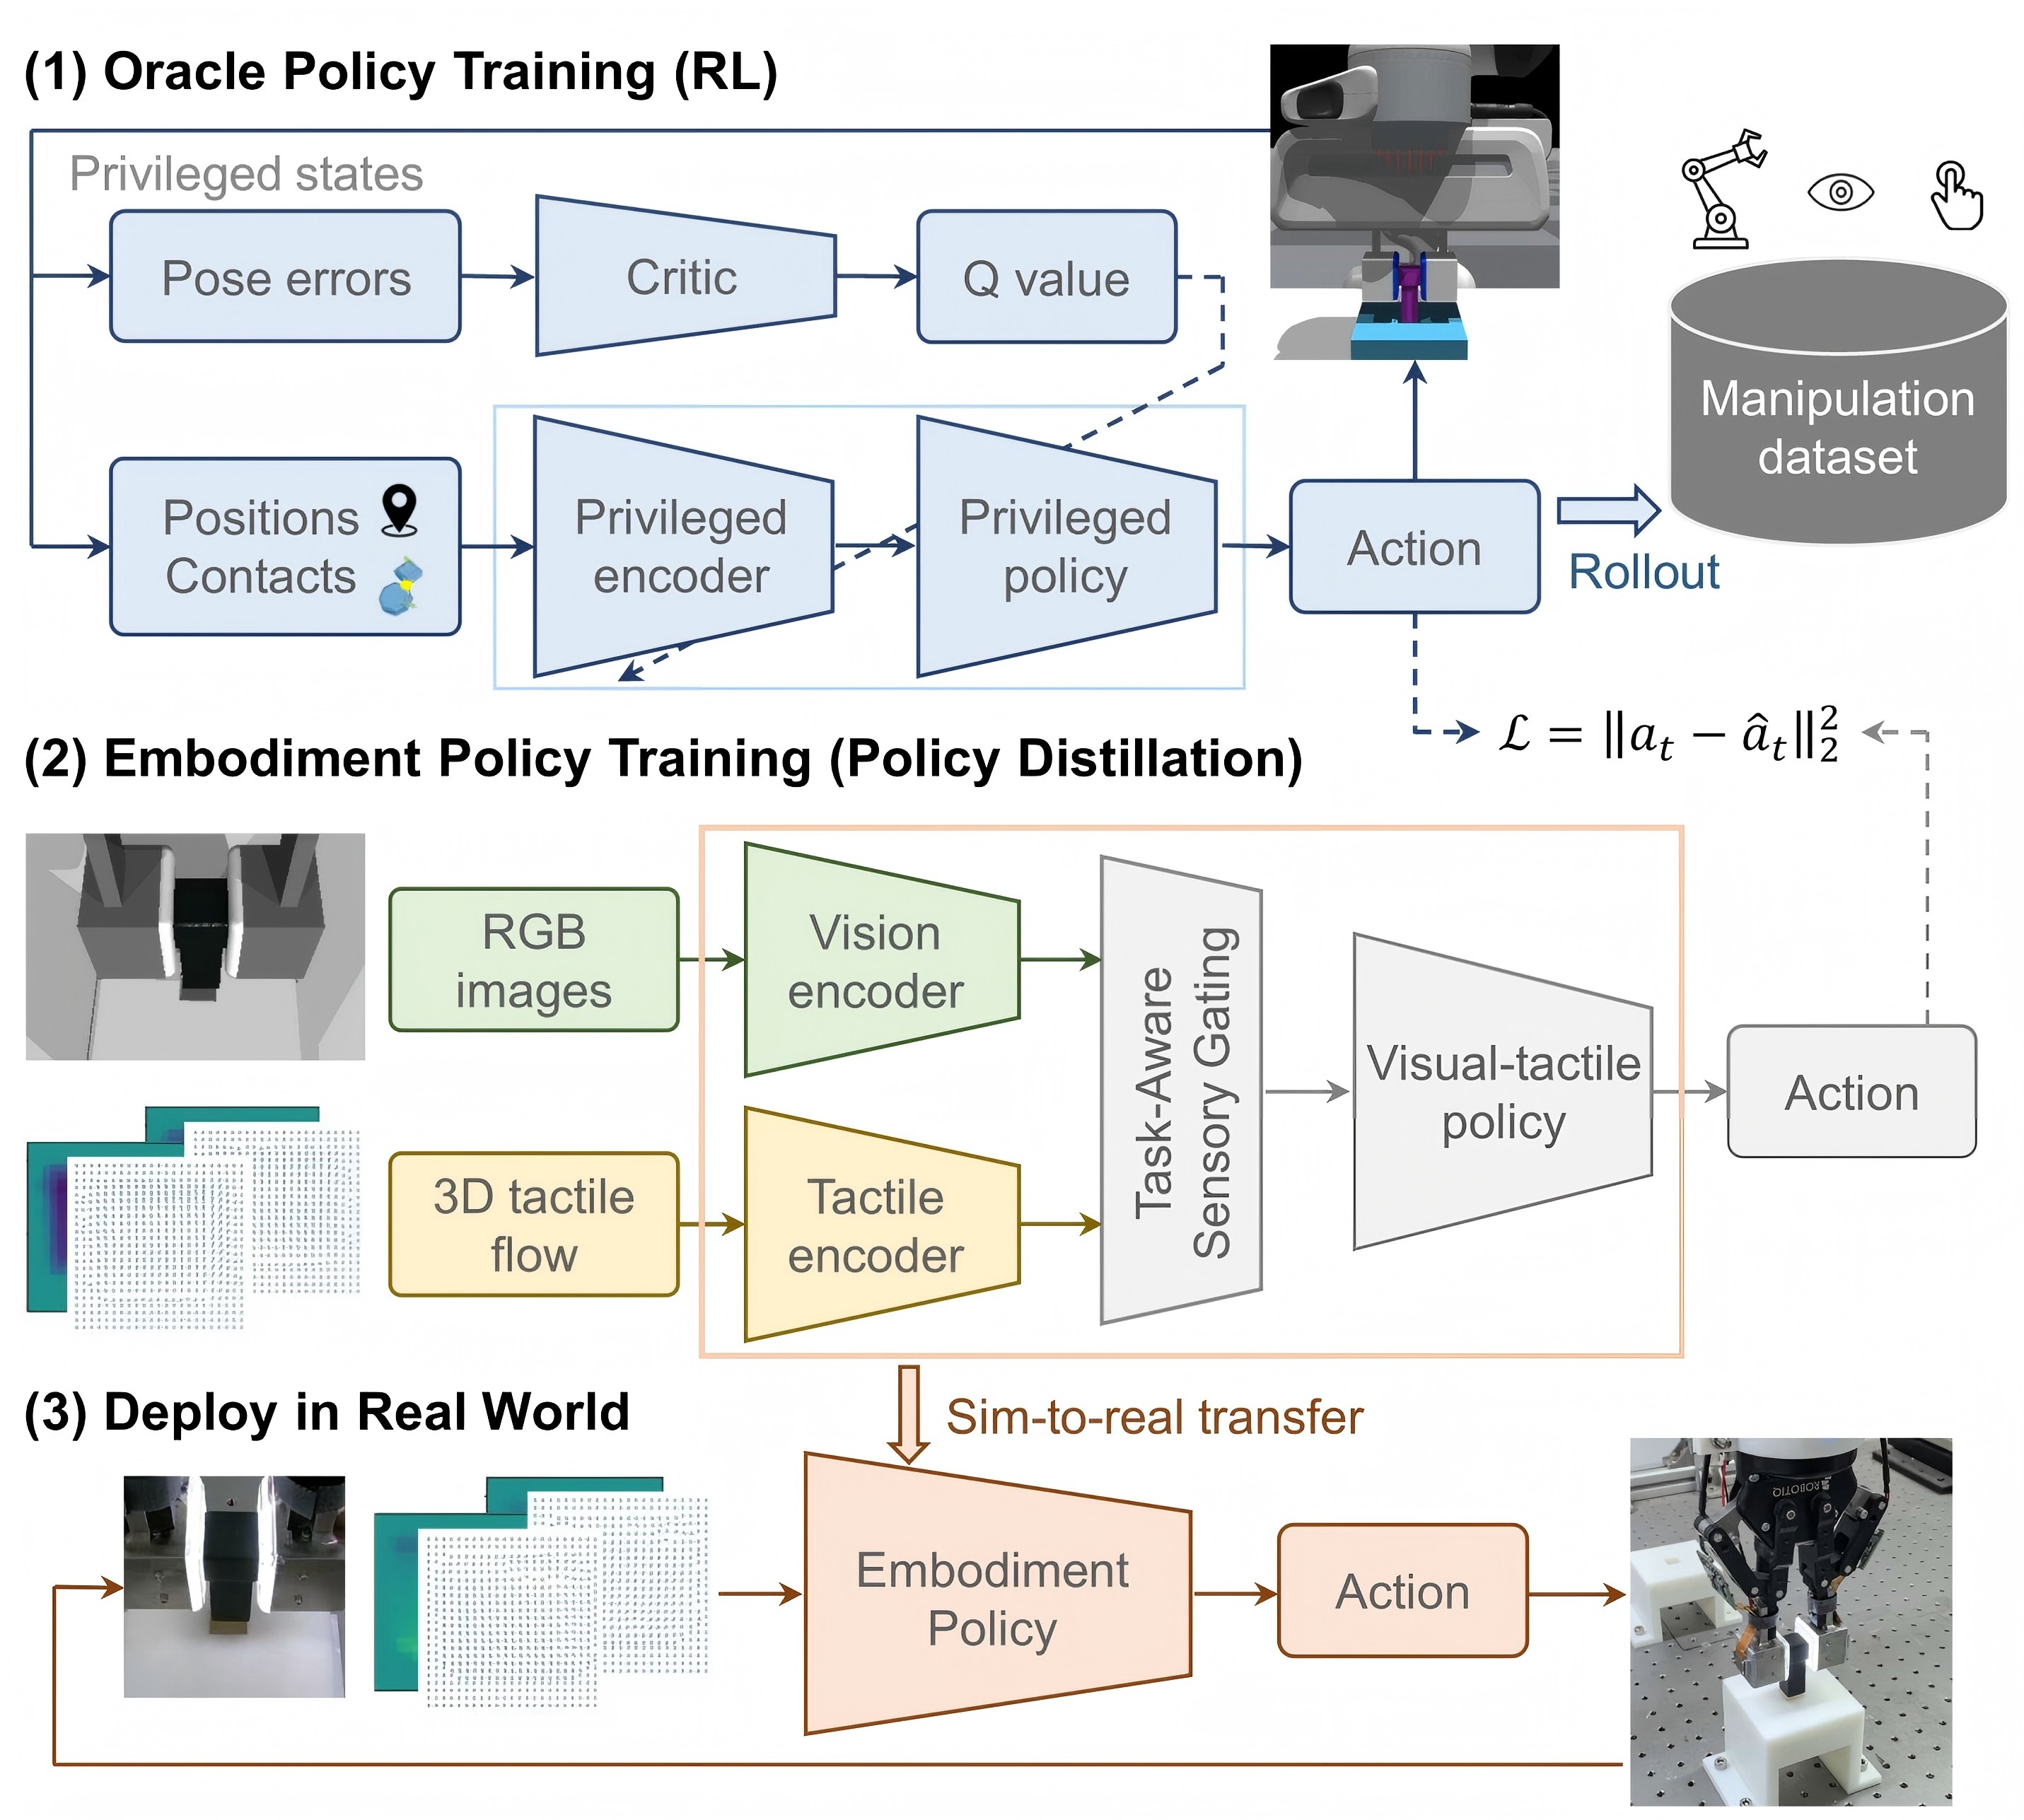
Sim-to-Real Assembly Learning Using Rich Visual–Tactile Perception
IEEE Transactions on Industrial Informatics, 2026
- Oracle-to-embodiment framework transfers privileged simulation knowledge to real-world sensory observations.
- Task-aware sensory gating adaptively fuses visual and tactile information across different assembly phases.
- Enables data-efficient Sim2Real peg-in-hole insertion under tight clearances and unseen conditions.
Tactile Foundation Models
Incorporate tactile modality into multimodal foundation models for robotic manipulation, enabling more generalizable and precise manipulation.
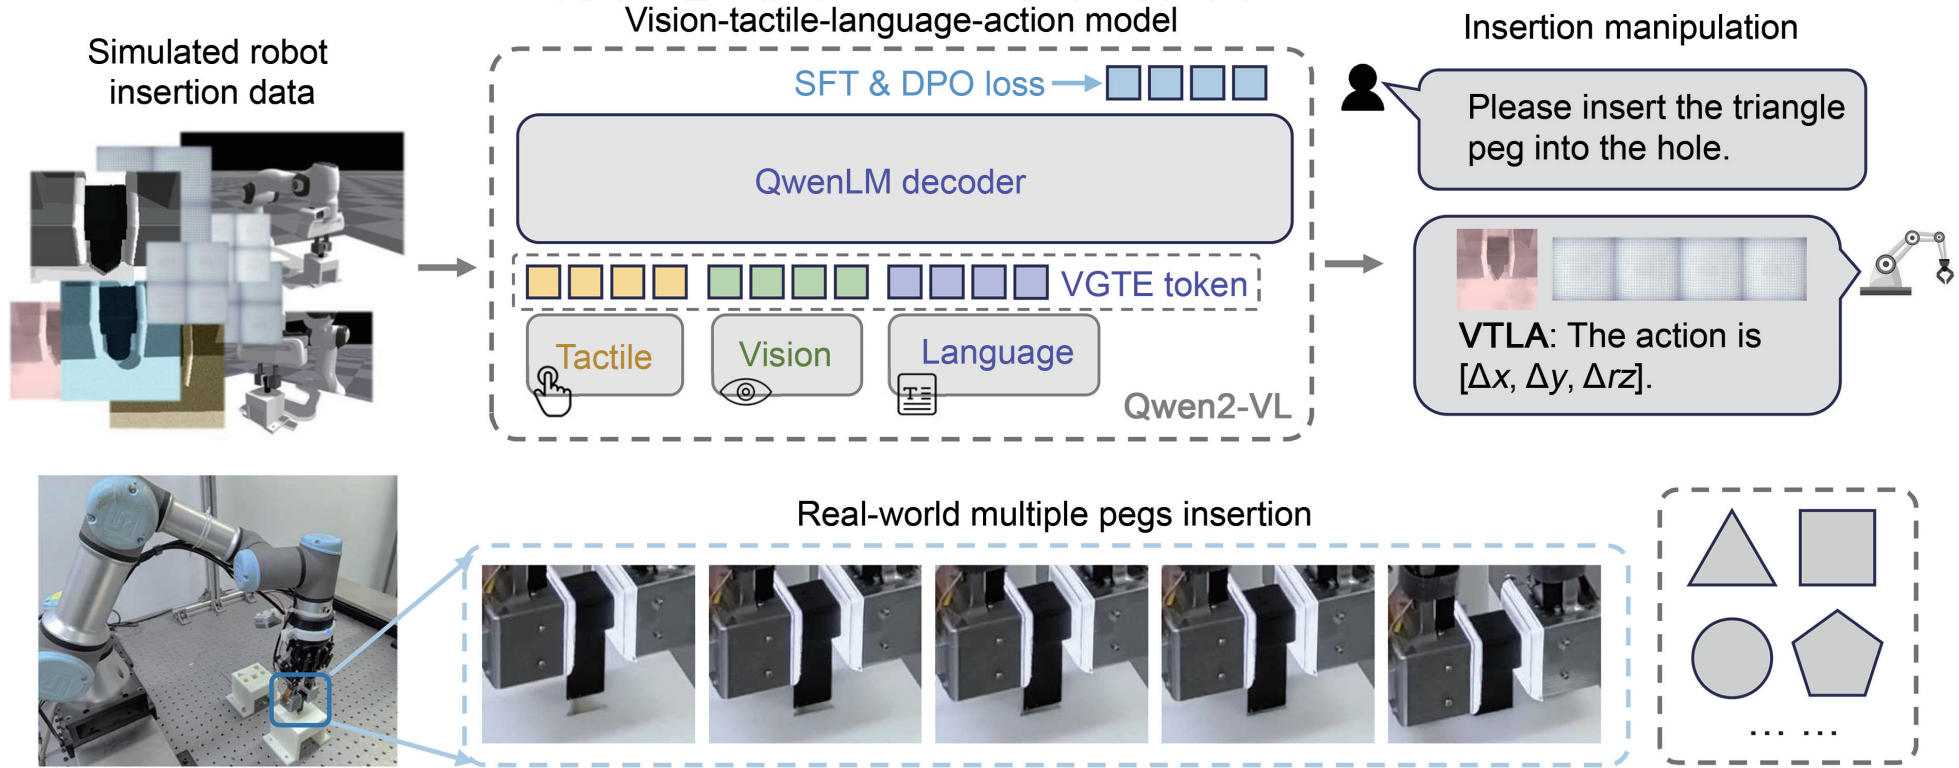
VTLA: Vision-Tactile-Language-Action Model with Preference Learning for Insertion Manipulation
Biomimetic Intelligence and Robotics, 100333, 2026
- A Vision–Tactile–Language–Action model for insertion manipulation.
- Preference learning enhances continuous control and insertion performance.
- Uses exclusively TacFlex-generated simulation data for training and achieves zero-shot Sim2Real transfer.
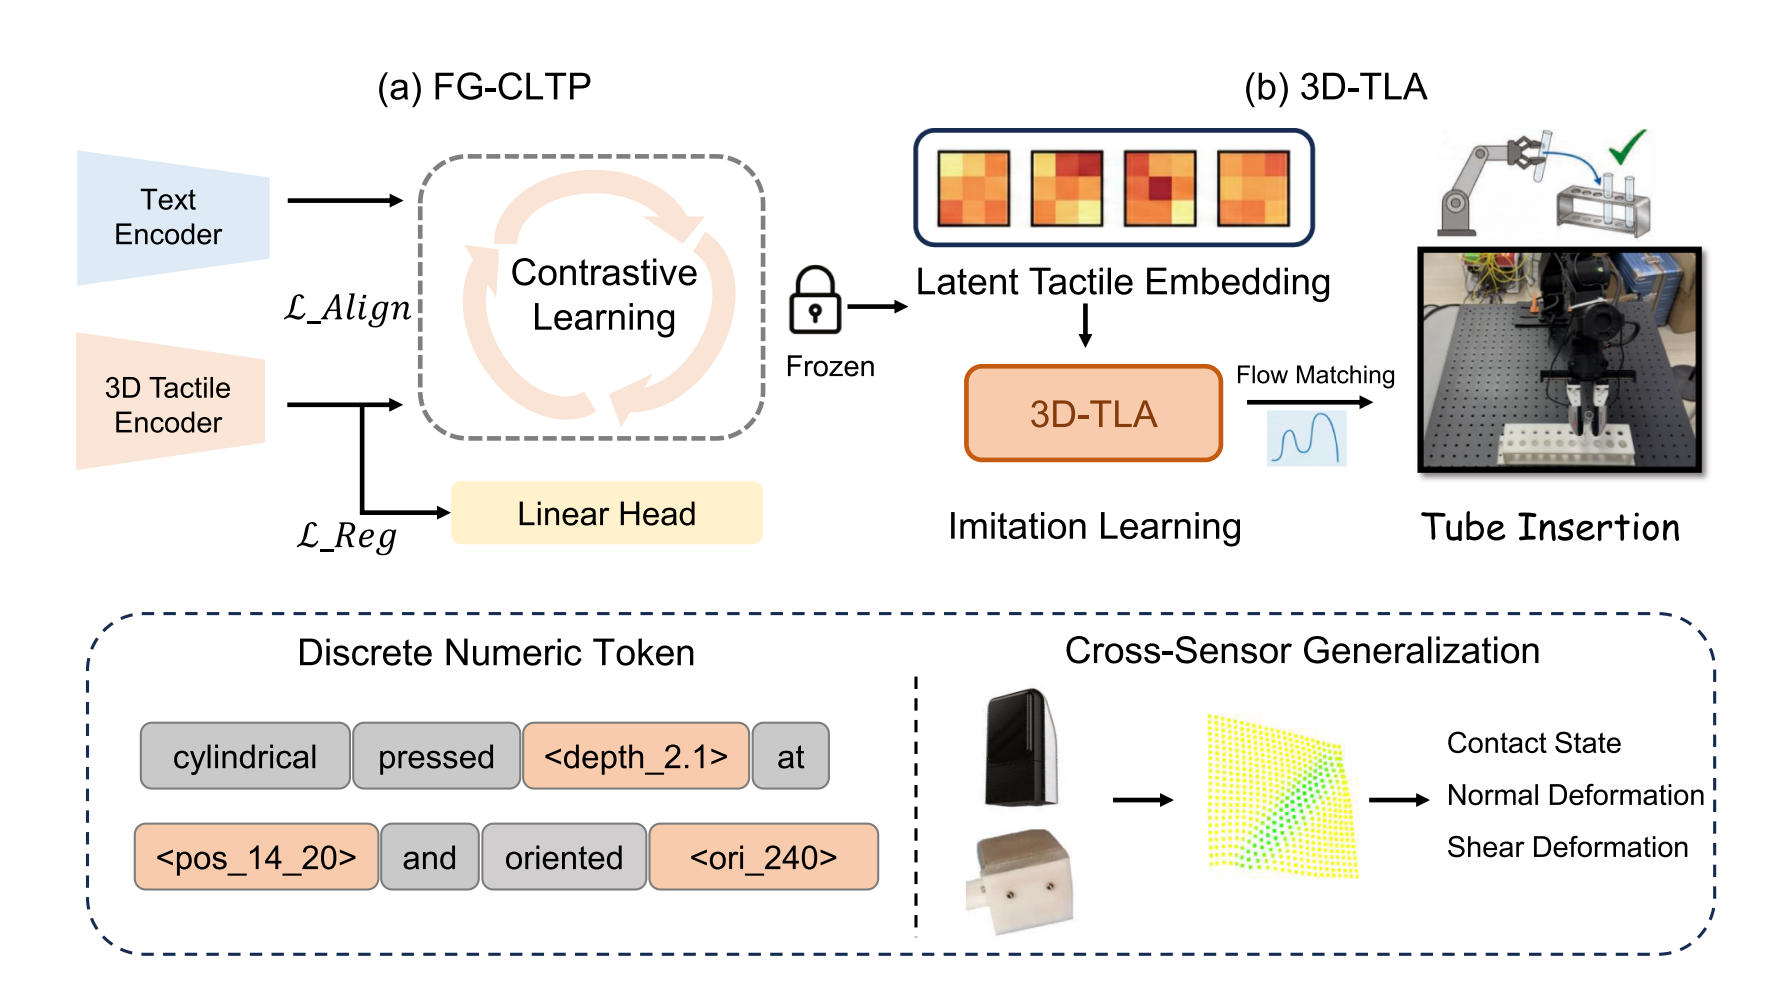
FG-CLTP: Fine-Grained Contrastive Language Tactile Pretraining for Robotic Manipulation
IEEE Robotics and Automation Letters, 11(9), 2026
- Aligns tactile signals with language descriptions of fine-grained 3D contact states rather than coarse semantic labels.
- Discretized numerical tokens preserve measurable contact geometry and force-related structure.
- Supports sensor-general tactile representations and tactile-language-action policy learning.
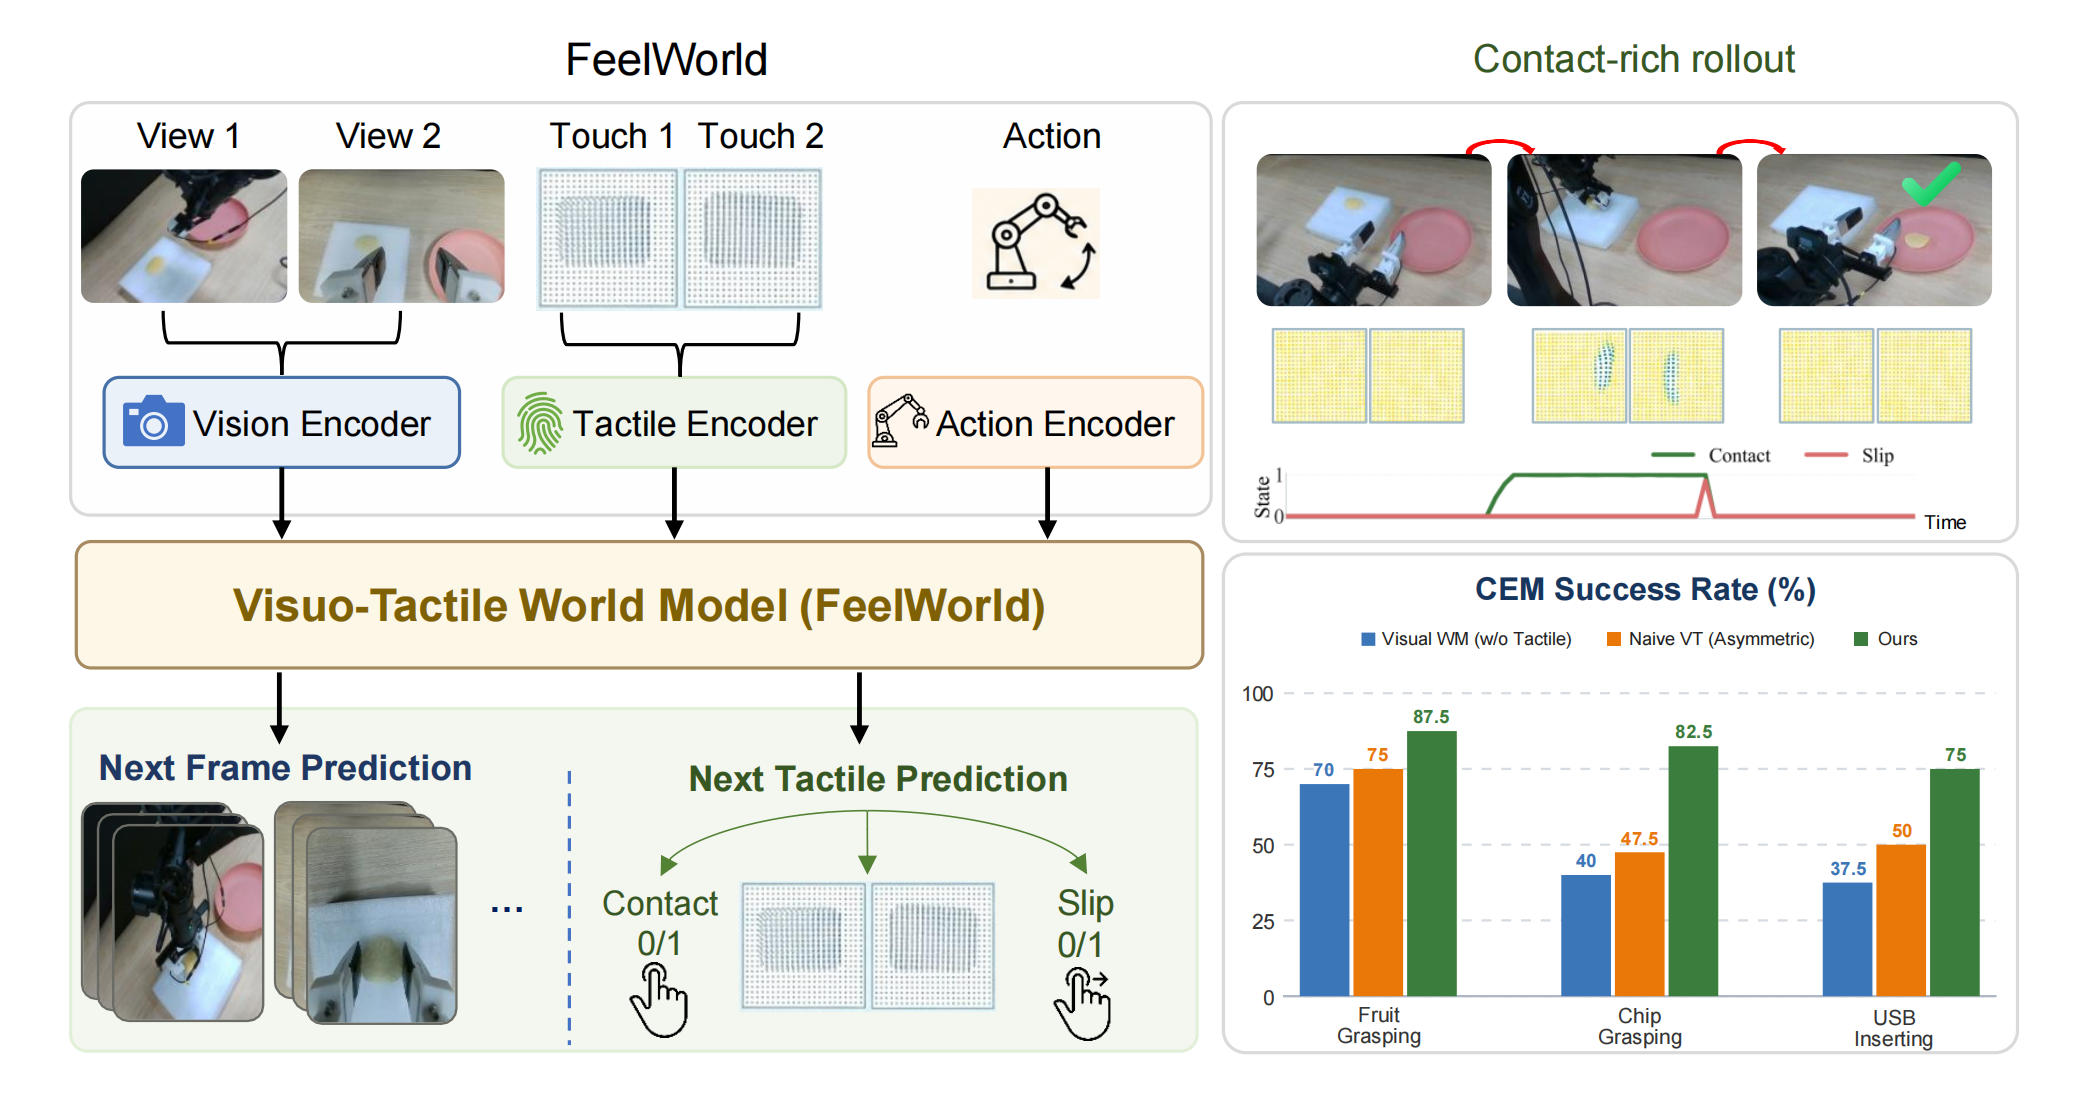
FeelWorld: Visuo-Tactile World Model for Hierarchical Contact Prediction and Planning
arXiv preprint arXiv:2607.24267, 2026
- Jointly predicts visual latents and hierarchical tactile states: contact, 3D tactile state, and slip.
- Contact-gated asymmetric attention preserves visual prediction before contact and activates tactile fusion when needed.
- Predicted contact and slip states support contact-aware CEM planning for grasping and insertion.